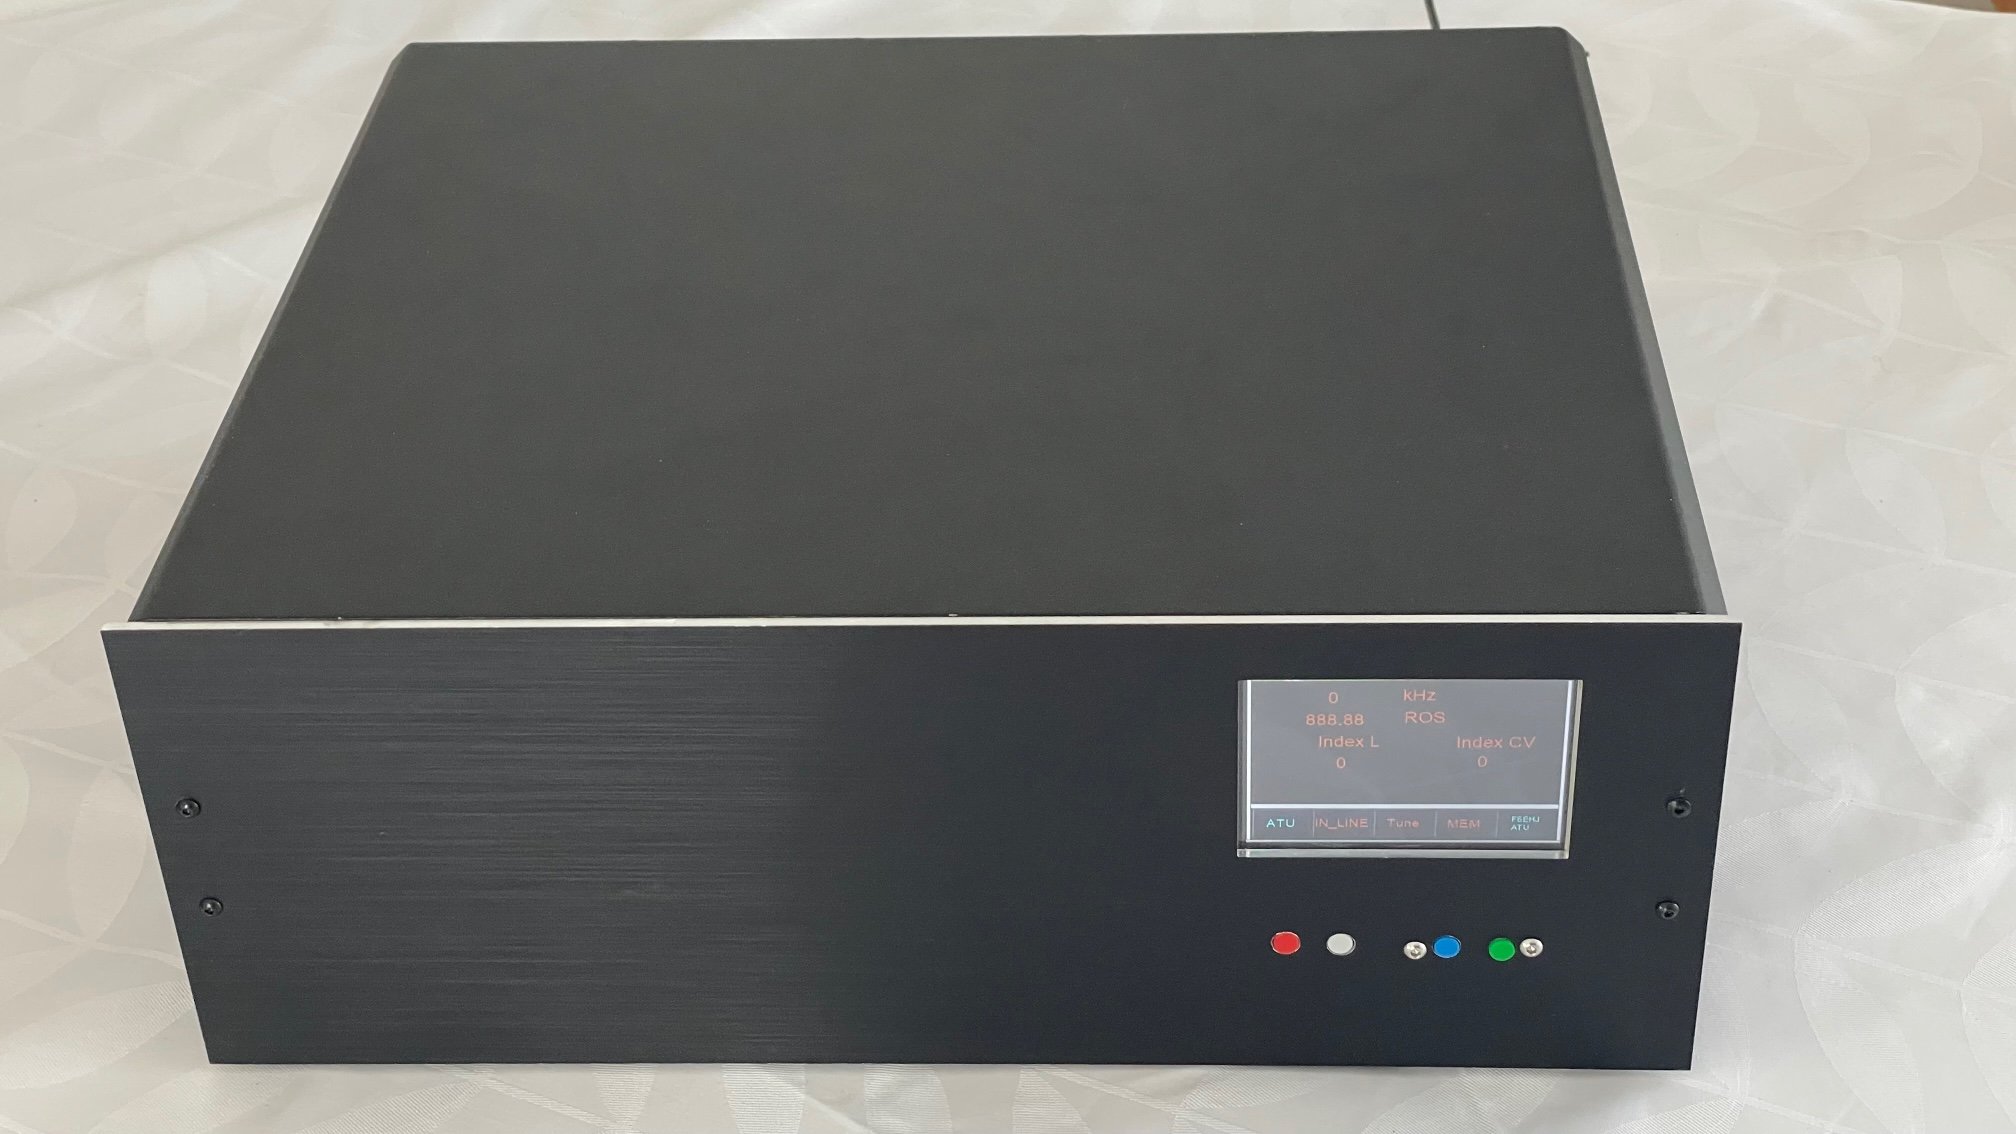
LE PROJET :
Le projet est essentiellement une sorte de challenge personnel car j’utilise une boite de couplage automatique à la station et donc le besoin de disposer d’un coupleur supplémentaire n’était pas d’actualité.
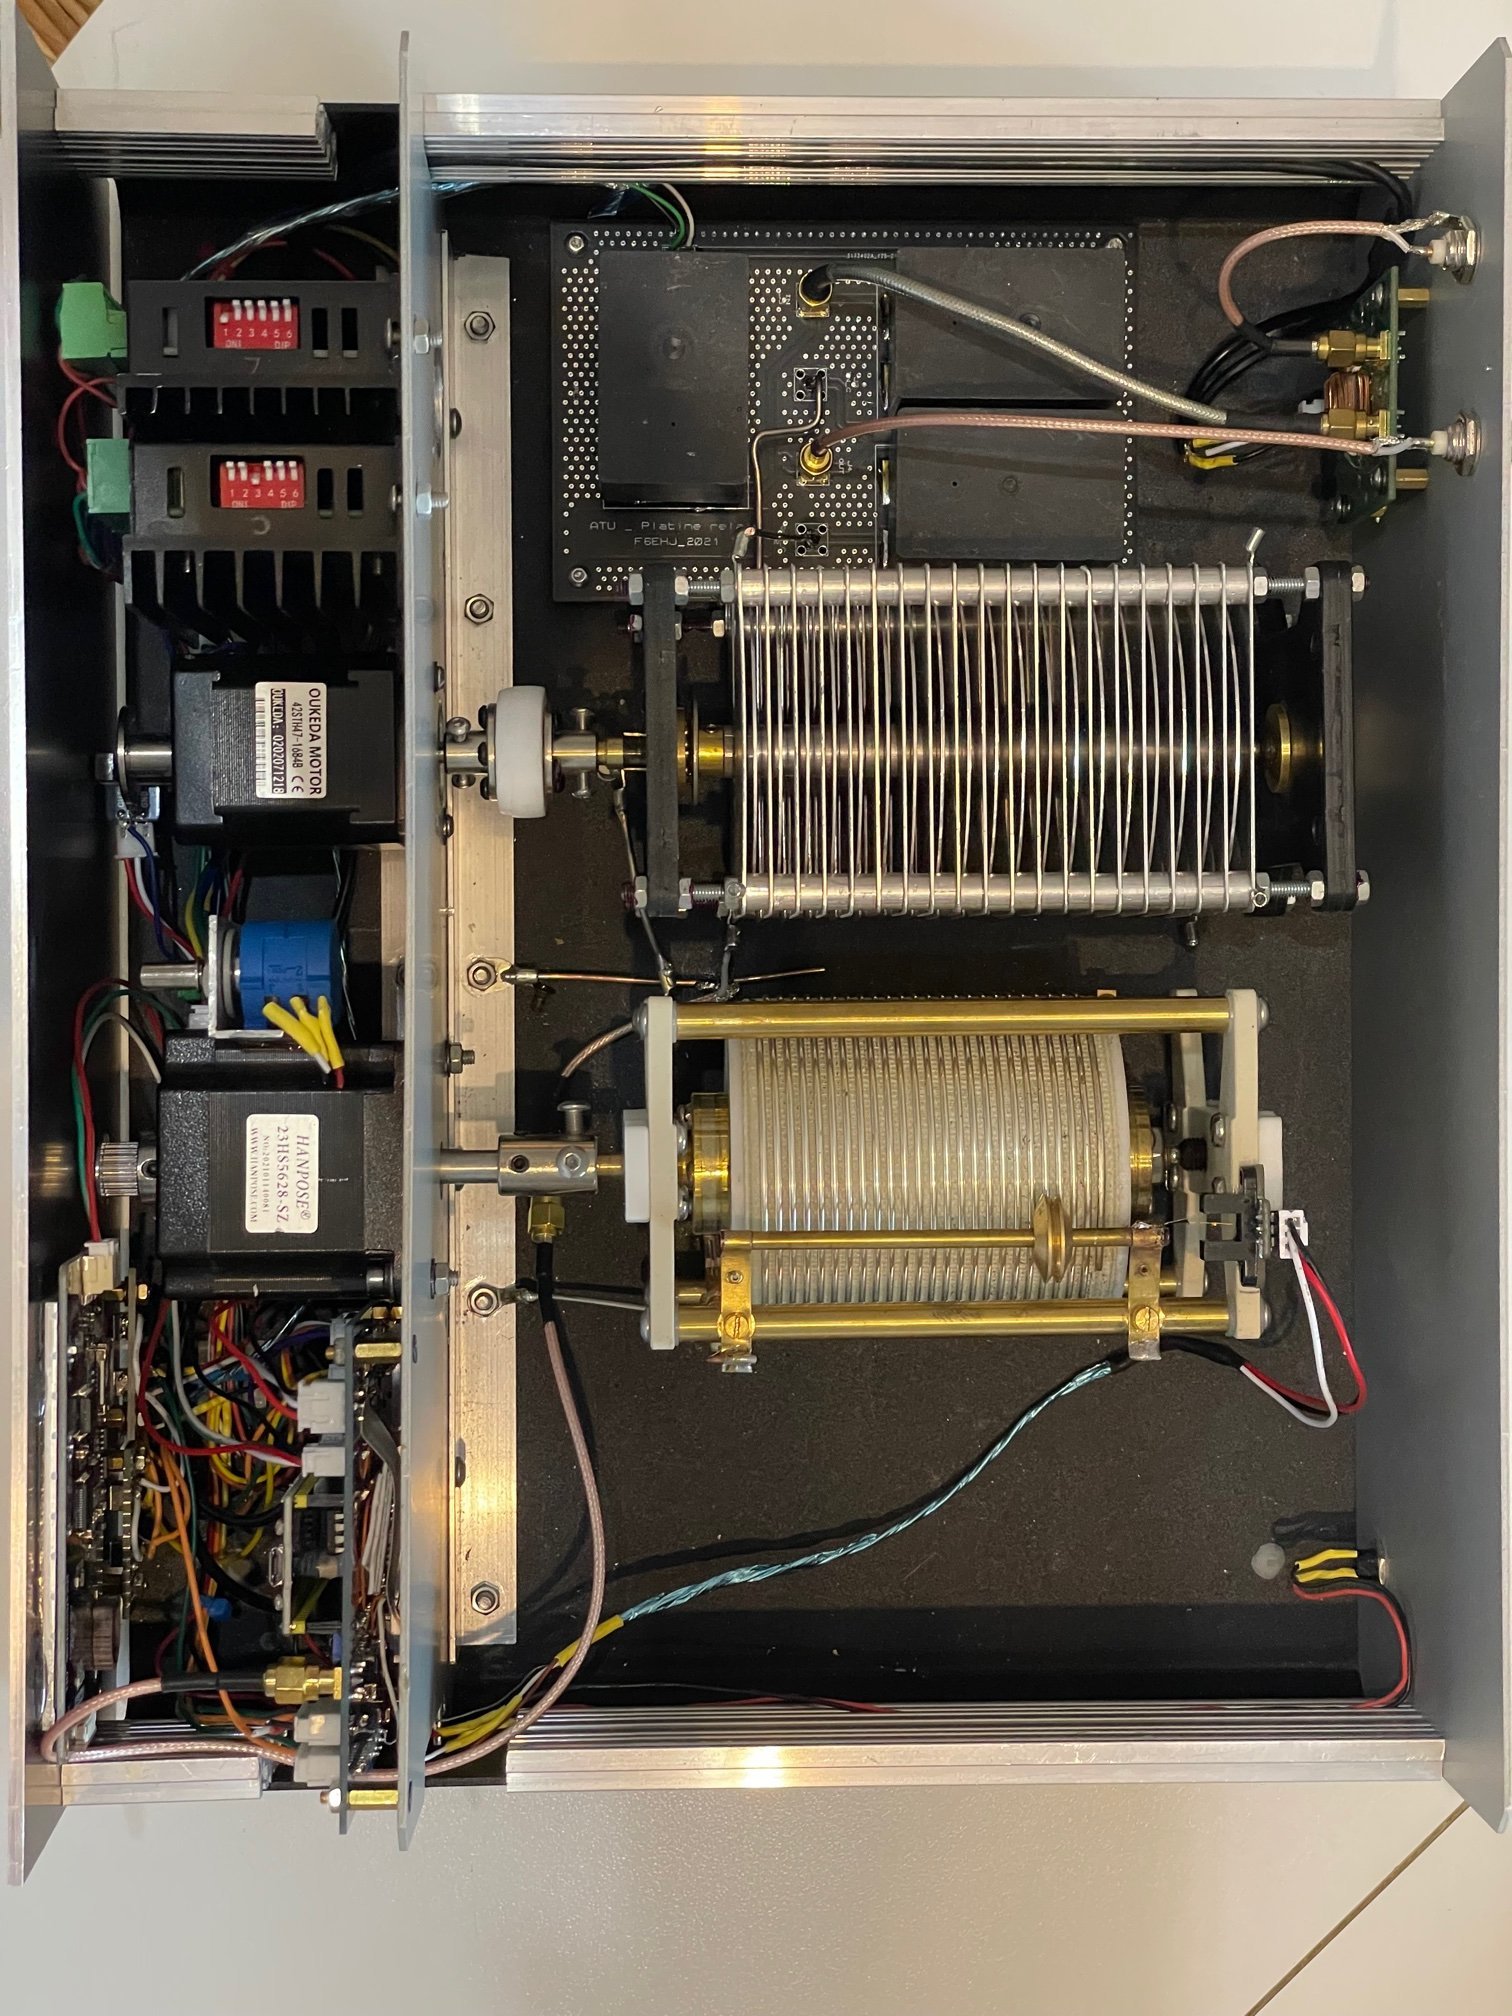
Par contre, l’idée de partir d’un coupleur classique équipé d’une self à roulette et d’un condensateur variable différentiel et de rendre cet équipage automatisé m’était sympathique.
Initialement, j’avais opté pour une configuration en T basée sur 2 CV et une self mais finalement la configuration CV différentiel et self à roulette s’est imposée par sa souplesse de réglage mais également par l’économie d’une commande de CV.
Le design :
Le cœur des réglages :
Le réglage de toute boite est de transmettre le maximum de puissance de la source (transceiver / amplificateur) vers la charge (antenne), c’est à dire avec le minimum de pertes donc avec un ROS minimum.
La mesure du ROS et la détection de son minimum seront donc essentiels au fonctionnement.
Le réglage des 2 éléments condensateur et self à roulette doit pouvoir se faire assez rapidement. Deux moteurs pas à pas ont été retenus pour cette fonction.
Le contrôle des moteurs :
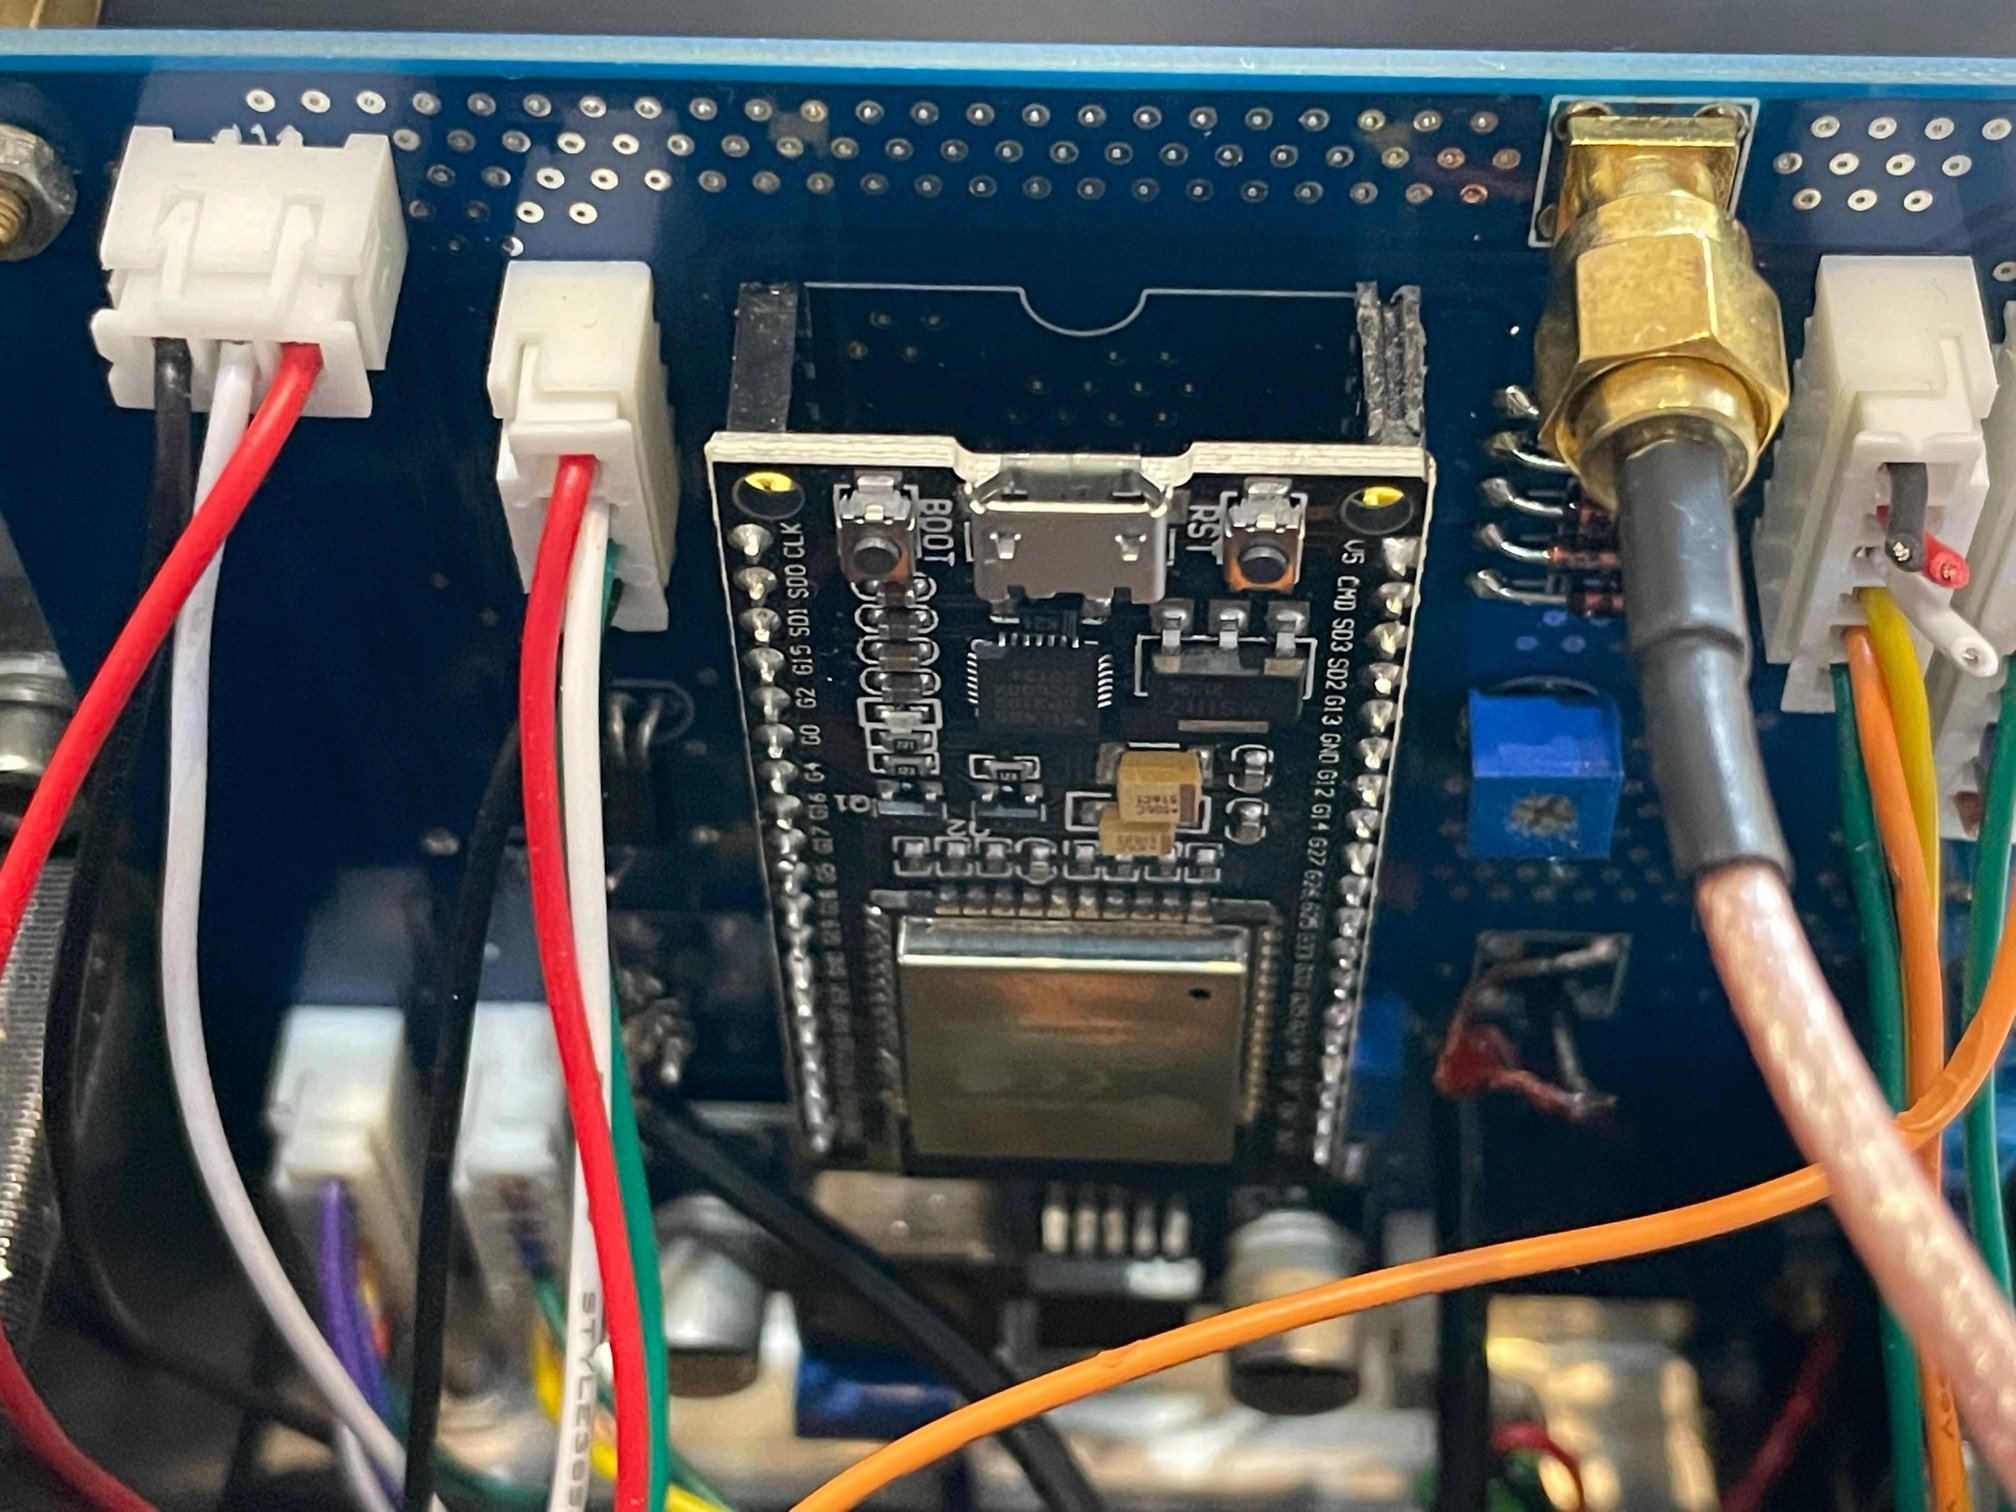
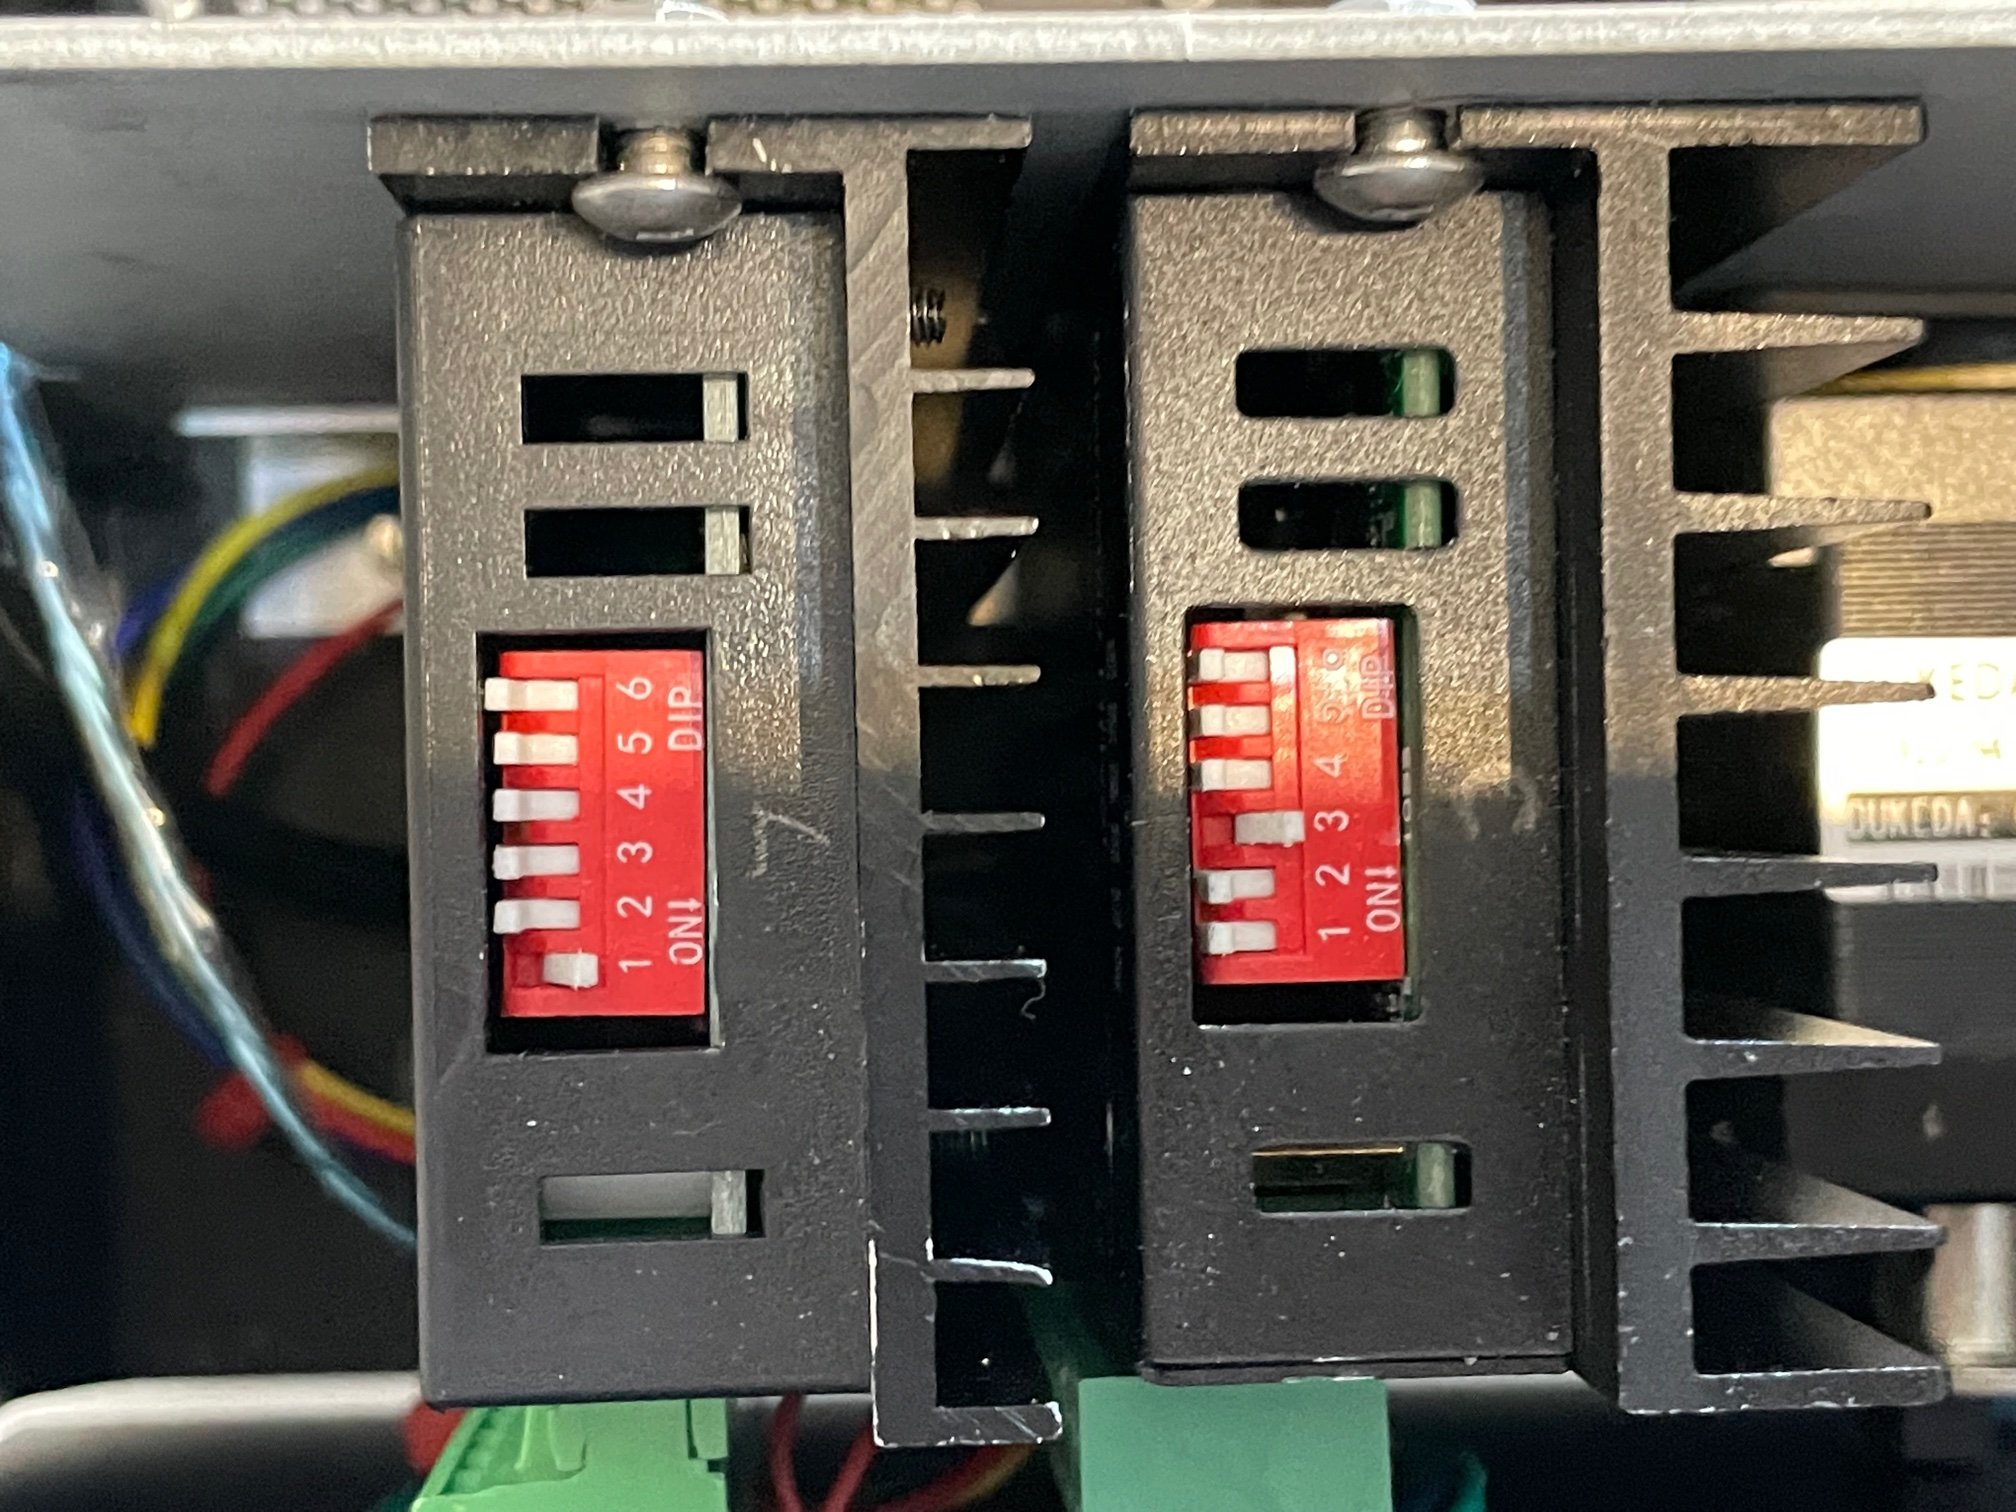
Les 2 moteurs sont commandés par des drivers TB6600, eux-mêmes contrôlés par le CPU ESP32 en charge de la gestion du coupleur.
Les commandes CV et L manuels :
4 boutons poussoirs permettent la commande du CV et de la self dans les 2 sens de rotation.
La mesure de fréquence :
Connaître la fréquence de travail est essentiel pour optimiser la durée des réglages et leur mémorisation. Cette mesure est confié à l’ESP32. Merci à Jgustavoam pour sa routine.
Le bypass :
Un jeu de relais permet la mise en circuit ou hors circuit du coupleur
L’affichage :
Un afficheur tactile TFT de 3,5 pouces permet l’accès aux différentes fonctions et affiche les valeurs de ROS, fréquence et positions self et condensateur.
LE PRINCIPE DE FONCTIONNEMENT :
La stratégie semi-automatique est définie ainsi :
– mesure de la fréquence
– recherche d’un réglage correspondant mémorisé
– si pas de réglage mémorisé :
– recherche manuelle à l’aide des poussoirs CV et self pour obtenir un minimum de ROS
– mémorisation des réglages CV et SELF
– si le réglage était mémorisé :
– calage de CV et L aux valeurs mémorisées
COMMANDE DU CV et de la SELF :
L’actuation du CV est réalisée par un moteur pas NEMA 17 en couplage direct piloté par un TB6600. L’excursion maximale du CV est de 180°.
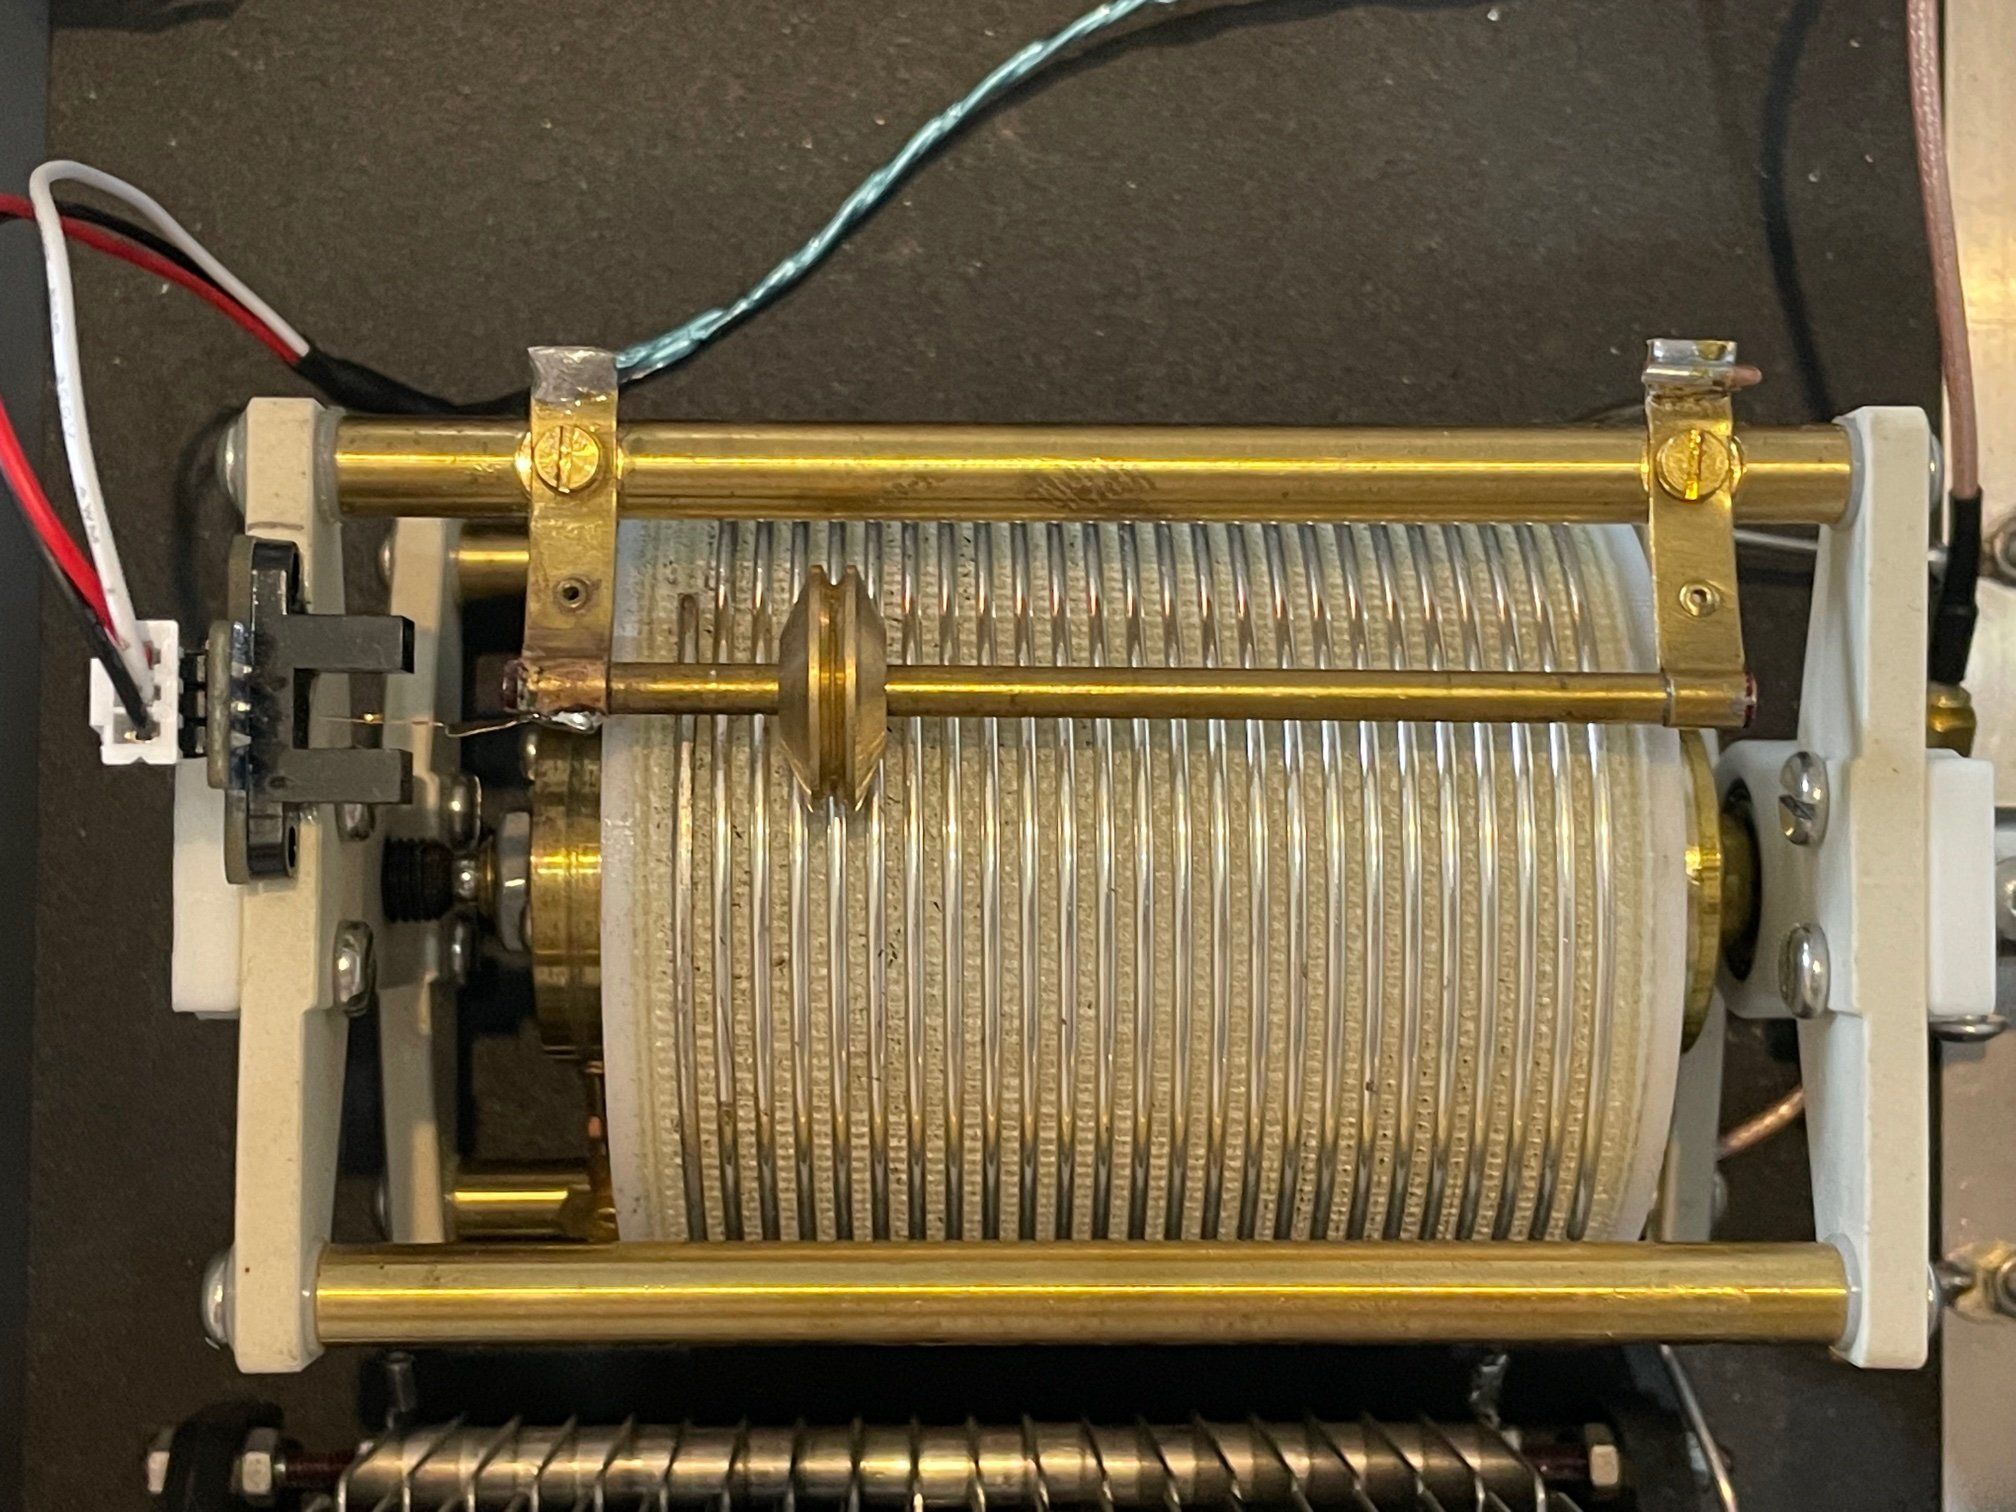
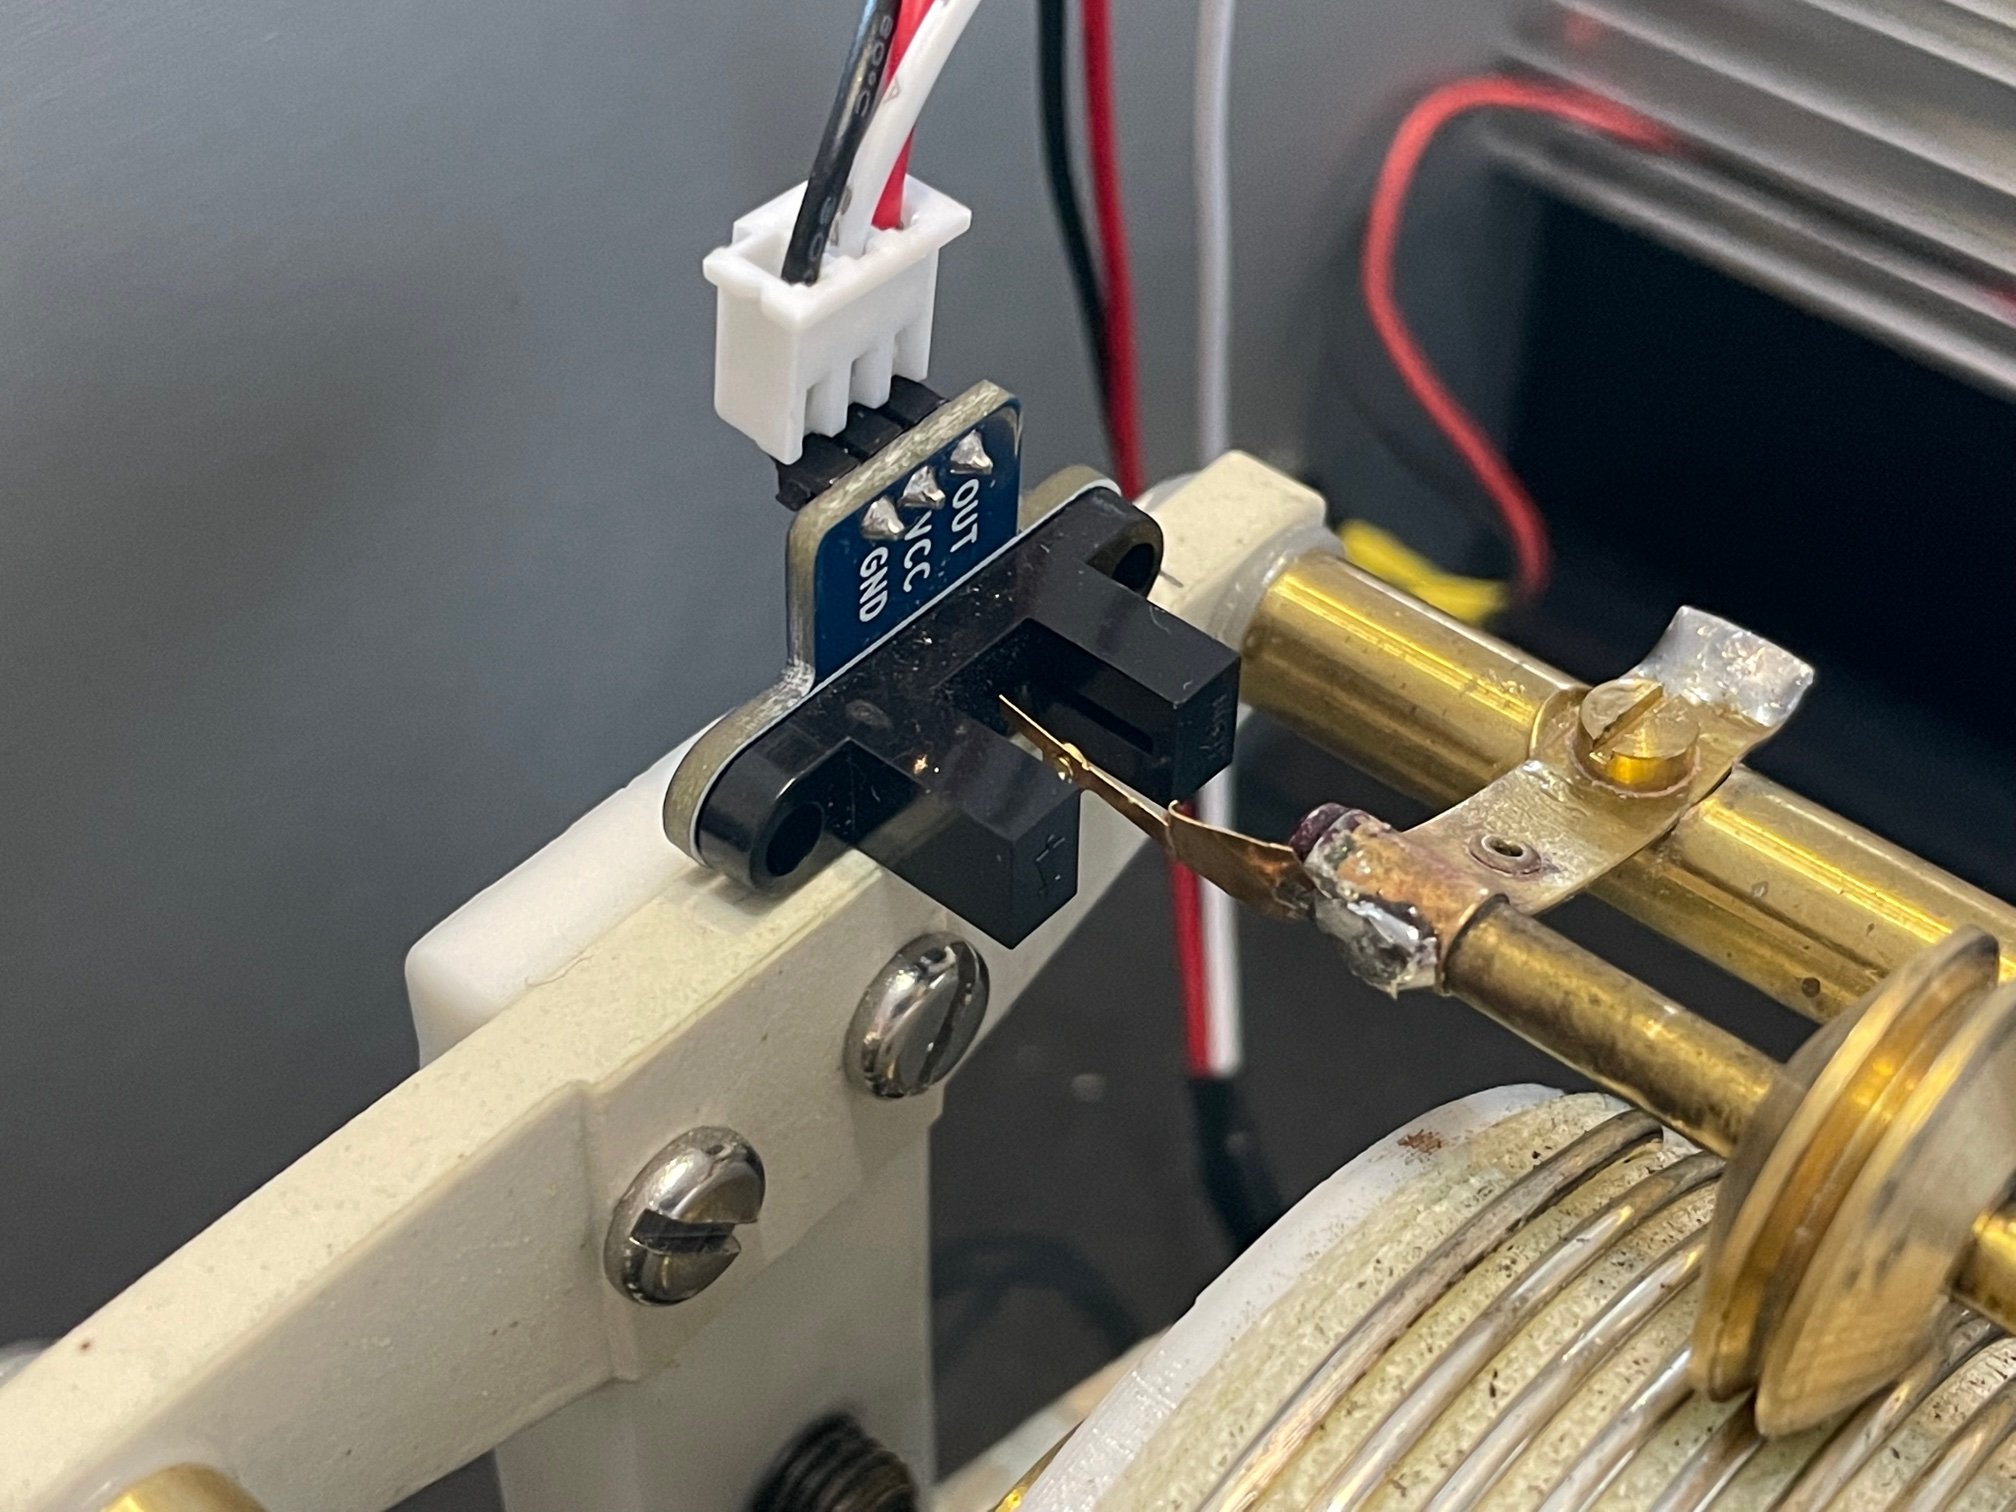
Une butée optique permet le calage à 0 (ou 180°). Le positionnement est réalisé par la mémorisation du nombre de pas parcourus depuis la butée.
L’actuation de la self est réalisée par un moteur pas à pas NEMA23 en couplage direct piloté par un TB6600. Une butée optique détectant la retombée de la roulette en fin de course indique le pas zéro.
Environ 19000 pas sont nécessaires pour parcourir les 25 tours de la self.
A la mise sous tension, le CV et la self rallient les poins zéro.
MESURE DU ROS :
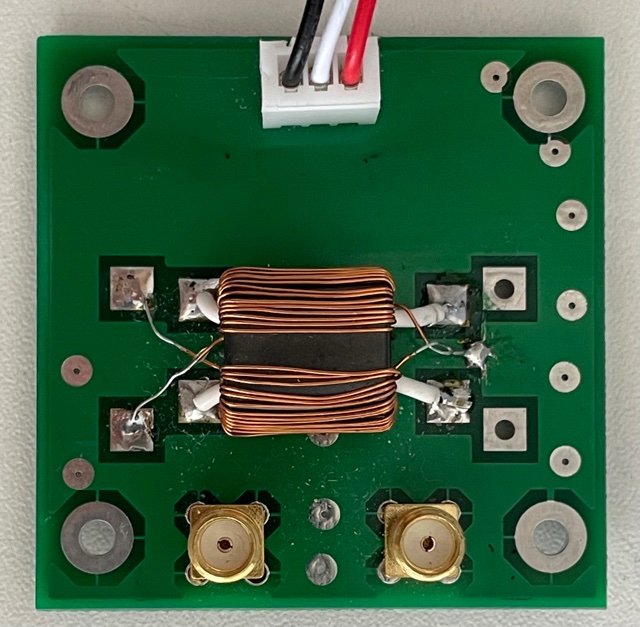
La mesure du ROS est confié à un « tandem match » classique utilisant une ferrite binoculaire BN43-202. 2 diodes 1N5711 assurent le redressement des tensions directe et réfléchies.
Malgré la présence d’entrées analogiques sur l’ESP32, le manque de linéarité dans les zones extrêmes d’acquisition (vers 0 et et 3.3V) n’a pas permis l’utilisation de ces ADC.
Un module ADS1015 a été mis en œuvre.
L’acquisition des tensions directe et réfléchie issues du pont ainsi que le calcul du ROS demande « un certain temps ». Ce temps devient dimensionnant lorsqu’il s’agit de déterminer le ROS à chaque pas d’avancement du CV mais surtout de la self sans pour autant ralentir démesurément la vitesse de rotation.
Le choix initial d’un module ADS1115 s’est révélé trop lent et son remplacement pas l’ADS 1015 a été nécessaire.
La commande par poussoirs du CV et de la self permettent la recherche du ROS minimum dès qu’un signal HF est présent. Environ 3 à 5W suffisent pour obtenir une mesure satisfaisante.
TOUCHE « TUNE » et « MEM » :
Cette touche du TFT va déclencher le processus de recherche manuelle ou automatique du coupleur.
Si aucun réglage n’est trouvé pour la fréquence de travail, il sera demandé à l’opérateur de rechercher manuellement le ROS minimum à l’aide des 4 poussoirs.
Une fois ce minimum atteint, la touche « MEM » mémorisera les valeurs de CV et de L en mémoire EEPROM.
Si un réglage correspondant à la fréquence de travail est trouvé, alors le coupleur positionnera automatiquement CV et L aux valeurs mémorisées.
DÉCOUPAGE DES BANDES de FRÉQUENCES :
On a considéré que pour les bandes amateurs de 1.8 à 10MHz, le ROS était quasiment constant dans un intervalle de 5 kHz et de 10kHz pour les autres bandes.
Par exemple pour la bande 3.5 à 3.8MHz, 60 segment de 5kHz seront nécessaires.
Chaque segment de chaque bande sert d’index pour les valeurs de CV et de L en EEPROM. Il est ainsi facile de « ranger » ces valeurs aux emplacements mémoire correspondant au segment.
DÉTECTION DU SEGMENT :
La détection du segment de travail s’effectue par la mesure de la fréquence et de la recherche du segment correspondant.
MODULE BYPASS :
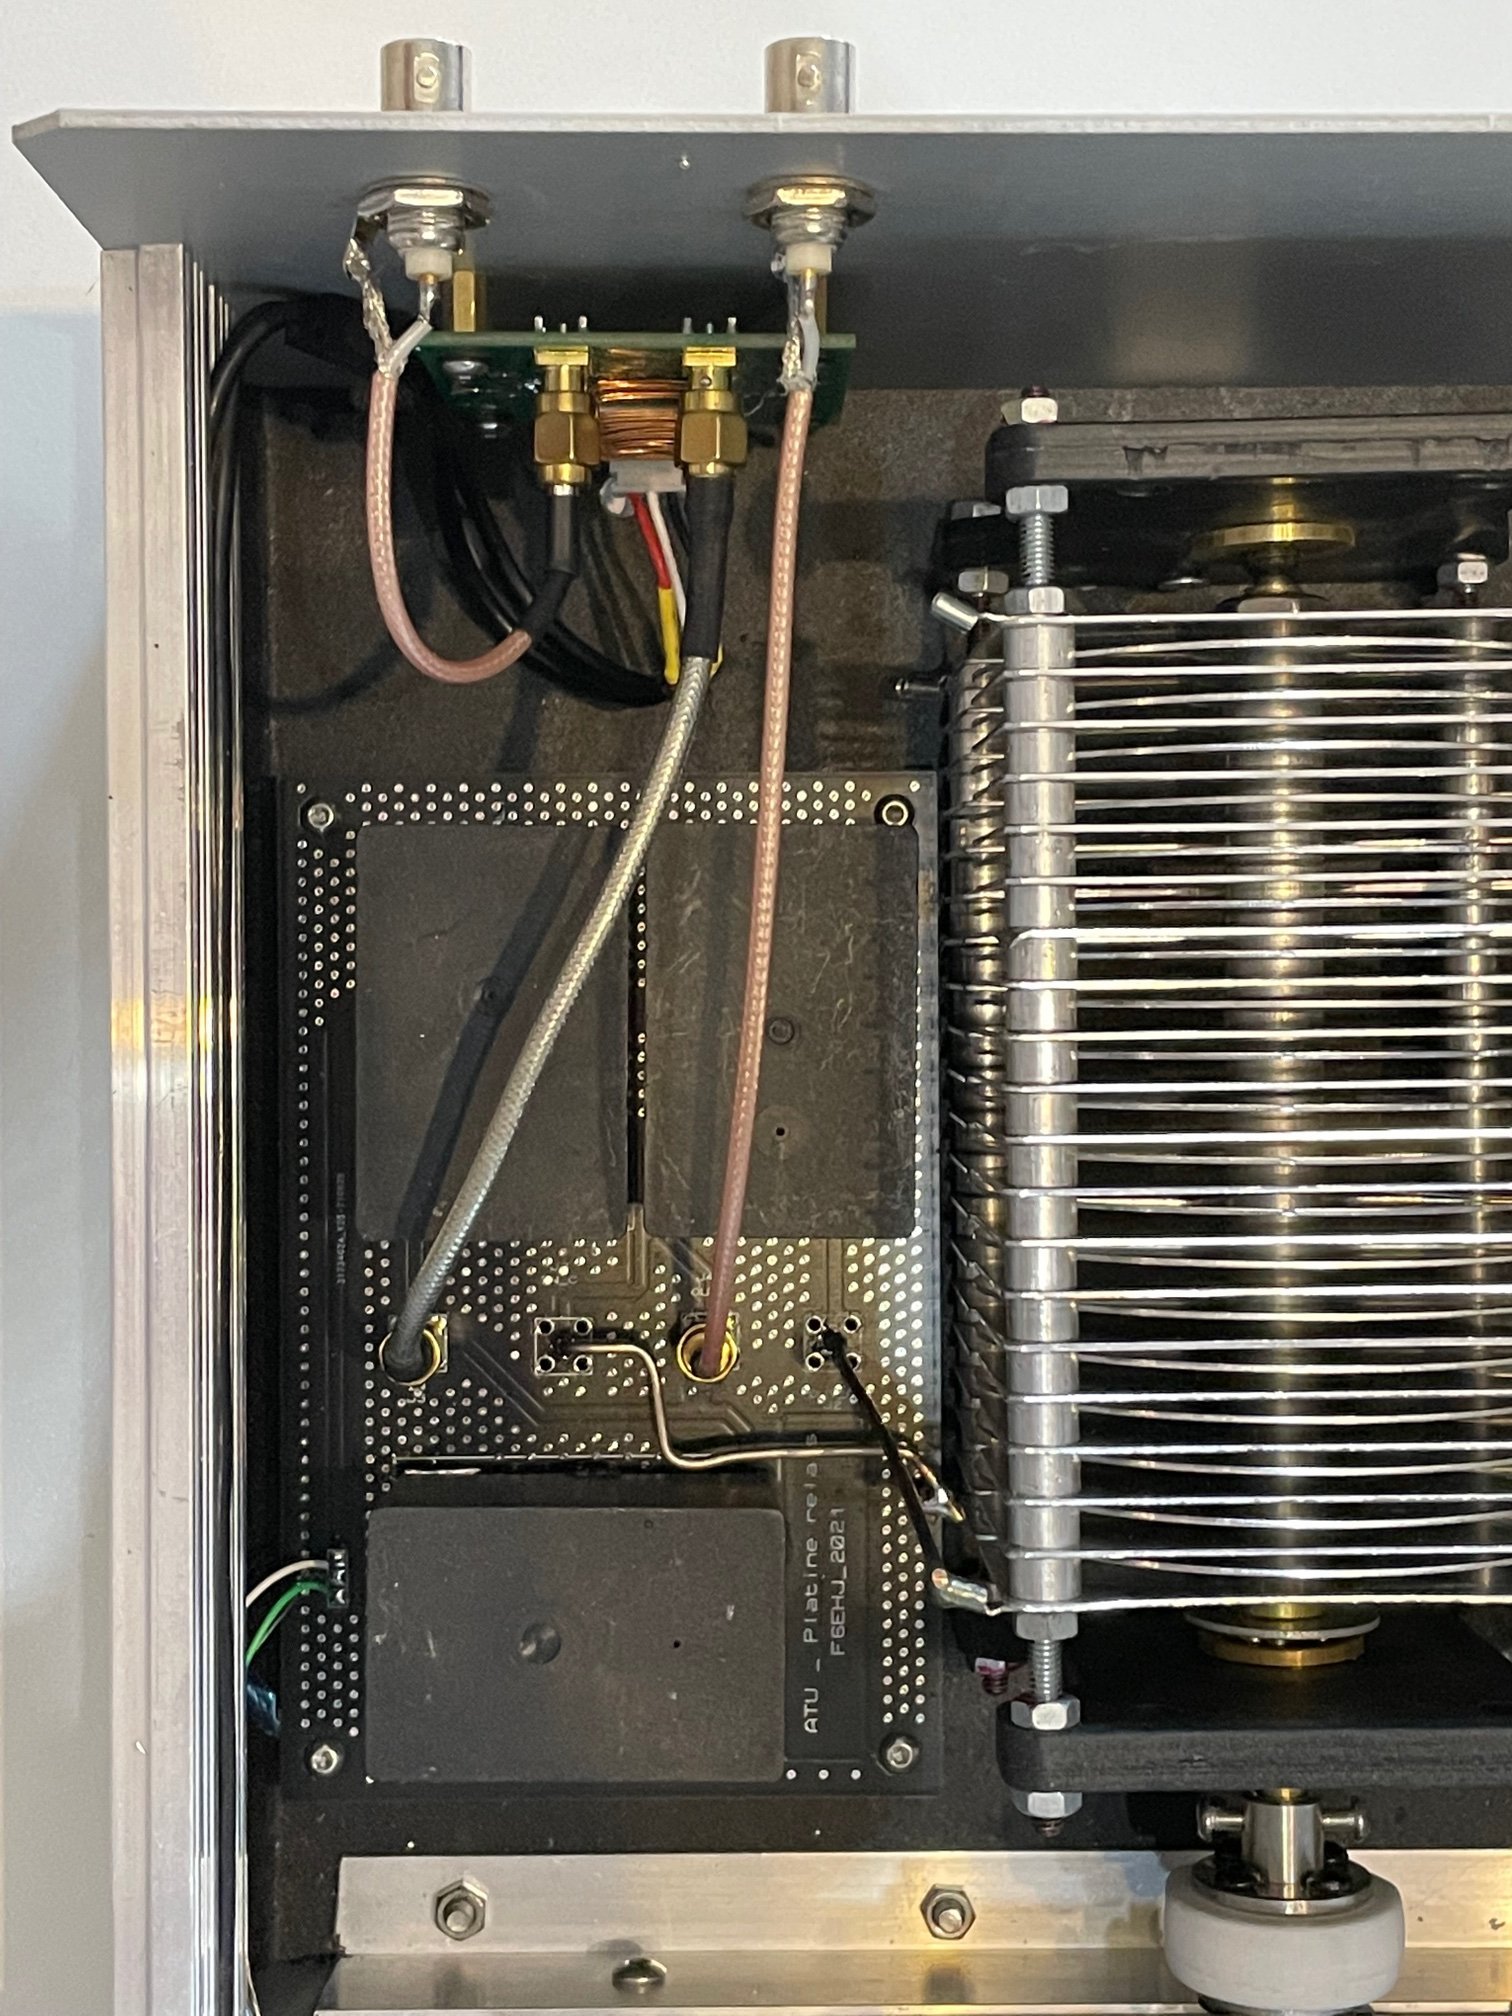
Une carte « by pass » équipé de 3 relais 30A permet la mise en ligne ou non du coupleur.
LES MODIFICATIONS :
Un certain nombre de modifications ont été nécessaire pour mener à bien le projet, entre autres :
– remplacement ADC de l’ESP32 par un module ADS1115 puis ADS1015
– suppression du potentiomètre de recopie de la position de la self à roulette remplacé par une butée et comptage des pas.
– réaffectation de certaines E/S de l’ESP32 pour les poussoirs.
DUPLICATION :
Le coupleur est « duplicable » puisque F5PDQ et F5GPI l’ont fabriqué.
CONCLUSION :
La conception de ce coupleur et sa réalisation font appel à un assez large éventail de technologies qui rend le projet intéressant.
Malgré tout, j’ai du revoir à la baisse mes ambitions car j’ai sous estimé la complexité de la stratégie d’accord. Mes compétences en développement logiciel ne permettant pas de créer un algorithme compatible avec une boite automatique.


Votre commentaire